+86-15021943462
 بیشتر بخوانید


 دریافت قیمت
دسته بندی محصولات
دسته جدید
با ما تماس بگیرید
اصل کار موتور DC: اجزاء، راندمان و راهنمای سرعت
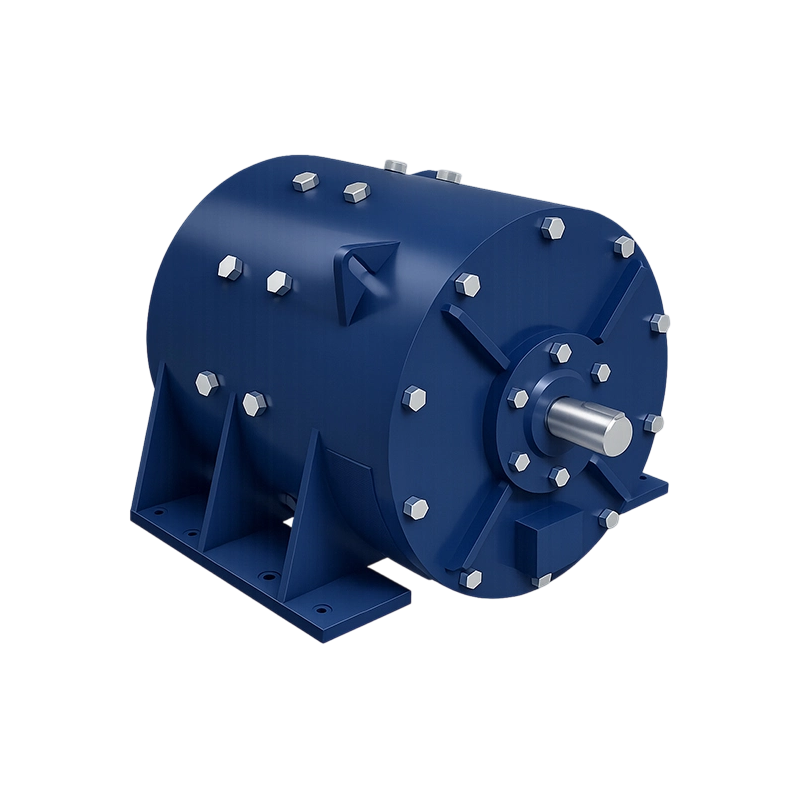
را اصل کار یک موتور DC بر تعامل اساسی بین یک میدان مغناطیسی و یک هادی حامل جریان است که انرژی الکتریکی را به حرکت مکانیکی دوار تبدیل می کند. هنگامی که ولتاژی به پایانه های موتور اعمال می شود، جریان از سیم پیچ های آرمیچر عبور می کند و قطب های الکترومغناطیسی ایجاد می کند که توسط قطب های میدان ثابت جذب و دفع می شوند و گشتاوری را ایجاد می کنند که شفت را می چرخاند. یک مجموعه مکانیکی کموتاتور و برس بطور مداوم جهت جریان در آرمیچر را دقیقاً در لحظه مناسب معکوس می کند و اطمینان حاصل می کند که روتور به جای قفل شدن در جای خود در یک جهت می چرخد. سادگی این اصل - که فقط به منبع برق DC، آهنرباها و روتور زخمی نیاز دارد - موتور DC را به سنگ بنای همه چیز از ابزارهای برقی بی سیم و استارت های خودرو گرفته تا درایوهای سروو دقیق در رباتیک تبدیل کرده است. درک نحوه کار یک موتور DC، اجزای آن، نحوه محاسبه بازده و سرعت آن، و نحوه تفسیر نمودار سیم کشی آن، مهارت های ضروری برای مهندسان، تکنسین ها و علاقه مندانی است که سیستم های موتور محرک را طراحی، نگهداری و یا عیب یابی می کنند. این مقاله با استفاده از قوانین فیزیکی تثبیت شده و مثالهای عملی، توضیحی جامع و فنی از این موضوعات ارائه میکند.
را Fundamental Principle: DC Motor Works on the Principle of Lorentz Force
را عملکرد اصلی یک موتور DC در قانون نیروی لورنتس کپسوله شده است، که بیان می کند وقتی هادی حامل جریان در یک میدان مغناطیسی قرار می گیرد، نیروی مکانیکی عمود بر جهت جریان و میدان مغناطیسی را تجربه می کند. بزرگی این نیرو توسط F = BIL sدرθ ، جایی که B چگالی شار مغناطیسی در تسلا، I جریان بر حسب آمپر، L طول هادی درون میدان بر حسب متر و θ زاویه بین جهت جریان و میدان مغناطیسی است. در یک موتور، میدان به گونه ای چیده شده است که نیرو به صورت مماس بر شعاع روتور عمل کرده و گشتاور تولید می کند. طبق قانون دست چپ فلمینگ، اگر انگشت سبابه در جهت میدان مغناطیسی (از شمال به جنوب) و انگشت وسط در جهت جریان جریان باشد، انگشت شست جهت نیرو را نشان می دهد. این فیزیک است که هر موتور DC بر اساس اصل کار می کند تبدیل انرژی الکترومکانیکی وظیفه کموتاتور معکوس کردن جهت جریان در سیم پیچ های آرمیچر در هر نیم چرخش است، به طوری که گشتاور در همان جهت چرخشی به کار خود ادامه می دهد و به جای نوسان، چرخش صاف و پیوسته ایجاد می کند.
اجزای اصلی یک موتور DC
یک موتور DC شامل چندین کلید است اجزای یک موتور DC ، هر کدام عملکرد مشخصی را انجام می دهند که برای عملیات قابل اعتماد ضروری است. درک این اجزا برای عیب یابی و تجزیه و تحلیل عملکرد ضروری است.
- استاتور (سیستم میدانی): را stationary part that generates the main magnetic field. In small motors, this may consist of permanent magnets. In larger or controllable motors, it comprises field windings (electromagnets) wrapped around pole shoes, producing a magnetic flux that can be adjusted by varying the field current.
- روتور / آرماتور: را armature in a standard electric motor مجموعه چرخشی است که سیم پیچ های آرمیچر را حمل می کند. این از ورق های فولادی سیلیکونی چند لایه ساخته شده است تا تلفات جریان گردابی را به حداقل برساند، با شکاف هایی که کویل های مسی را در خود جای می دهند. هسته آرمیچر به محور موتور متصل می شود که گشتاور ایجاد شده را به بار منتقل می کند.
- کموتاتور: مجموعه ای استوانه ای از قطعات مسی، عایق بندی شده از یکدیگر توسط میکا، که بر روی شفت روتور نصب شده اند. هر سیم پیچ آرمیچر به دو بخش کموتاتور متصل می شود. با چرخش روتور، کموتاتور اتصال سیم پیچ ها به مدار خارجی را معکوس می کند و EMF متناوب القا شده در سیم پیچ ها را اصلاح می کند و گشتاور یک جهته را تضمین می کند.
- برس و ابزار برس: بلوکهای کربنی یا گرافیتی ثابت که روی کموتاتور فشار میآورند و یک تماس الکتریکی لغزنده بین آرمیچر چرخان و منبع DC خارجی ایجاد میکنند. مواد برس، کشش فنر و نشیمنگاه برای به حداقل رساندن جرقه و تضمین عمر طولانی بسیار مهم هستند.
- بلبرینگ ها و سپرهای انتهایی: روتور را پشتیبانی کنید و شکاف هوای دقیق بین روتور و استاتور را حفظ کنید، معمولاً از بلبرینگ های مهر و موم شده برای عمر طولانی و اصطکاک کم استفاده می شود.
محاسبه بازده موتور: فرمول و مراحل عملی
راندمان موتور میزان تبدیل موثر برق ورودی به توان خروجی مکانیکی را تعیین می کند. را فرمول راندمان موتور به صورت زیر بیان می شود:
η = (P بیرون / پ در ) × 100%
جایی که P در = V × I (ولتاژ ورودی ضربدر جریان ورودی) و P بیرون = τ × ω (گشتاور خروجی بر حسب نیوتن متر ضربدر سرعت زاویه ای بر حسب راد بر ثانیه). در عمل، P بیرون اغلب با اندازه گیری گشتاور و سرعت شفت تحت بار تعیین می شود، در حالی که P در با ولت متر و آمپرمتر اندازه گیری می شود. محاسبه بازده موتور نیاز به حسابداری برای تمام تلفات داخلی دارد: تلفات مس (تلفات I²R در سیمپیچهای آرمیچر و میدان)، تلفات آهن (تلفات هیسترزیس و جریان گردابی در هسته آرمیچر)، تلفات مکانیکی (اصطکاک در یاتاقانها و برسها، به علاوه باد) و تلفات بار سرگردان. یک موتور DC آهنربای دائمی با قدرت کسری اسب بخار که به خوبی طراحی شده است ممکن است به بازدهی دست یابد 70-85٪ ، در حالی که موتورهای DC صنعتی بزرگ می توانند فراتر بروند 90% . به عنوان مثال، اگر یک موتور 10 A را در 24 ولت بکشد (P در = 240 وات) و 0.6 نیوتن متر گشتاور در 3000 RPM (ω = 2π × 3000 / 60 = 314.16 راد بر ثانیه، P بیرون = 0.6 × 314.16 = 188.5 W، بازده η = (188.5 / 240) × 100٪ ≈ 78.5٪ است.
چه چیزی سرعت یک موتور DC را تعیین می کند؟
را سرعت موتور توسط تعادل بین ولتاژ اعمال شده و EMF پشتی که توسط هادی های آرمیچر برش میدان مغناطیسی ایجاد می شود. معادله اصلی سرعت موتور DC به صورت زیر است:
N = (V - I a R a ) / (kφ)
که در آن N سرعت شفت در RPM، V ولتاژ ترمینال، I است a جریان آرمیچر، R است a مقاومت مدار آرمیچر است، k یک ثابت موتور بسته به ساختار است، و φ شار مغناطیسی در هر قطب است. این معادله سه روش اصلی کنترل سرعت را نشان می دهد: تغییر ولتاژ ترمینال V، تغییر مقاومت آرمیچر (ناکارآمد، تولید گرما) و تغییر شار میدان φ. در یک موتور آهنربای دائم، φ ثابت است، بنابراین سرعت به طور مستقیم با ولتاژ اعمال شده منهای افت ولتاژ مقاومتی متناسب است. در موتورهای میدان زخمی، کاهش جریان میدان (تضعیف میدان) φ کاهش مییابد و باعث افزایش سرعت میشود - تکنیکی که در موتورهای کششی برای عملکرد با سرعت بالا استفاده میشود. به عنوان یک مثال عملی، یک موتور 12 ولت DC با مقاومت آرمیچر 0.5 Ω، که 2 A را تحت بار می کشد، دارای EMF پشتی 11 ولت است و اگر kφ = 0.005 V/RPM، سرعت تئوری بی باری به 2400 RPM نزدیک می شود، و در زیر بار به دلیل I کمی کاهش می یابد. a R a رها کردن
تفسیر نمودار سیم کشی موتور DC: پیکربندی 4 سیم
A دیاگرام سیم کشی موتور dc 4 سیم پیکربندی معمولاً موتوری را نشان میدهد که در آن آرمیچر و سیمپیچهای میدان به ترمینالهای جداگانه بیرون آورده میشوند و امکان کنترل مستقل را فراهم میکنند. این در موتورهای شنت-پیچ یا ترکیبی رایج است، جایی که میدان را می توان به صورت موازی با آرمیچر متصل کرد یا به طور جداگانه تحریک کرد. را نمودار سیم کشی موتور DC با چهار ترمینال، A1 و A2 را به عنوان اتصالات آرمیچر، و F1 و F2 را به عنوان اتصالات میدان (میدان شنت) برچسب گذاری می کند. برای موتور شنت، A1 و F1 معمولا به منبع مثبت و A2 و F2 به منفی متصل می شوند و آرمیچر و میدان را به صورت موازی قرار می دهند. این به موتور اجازه می دهد تا سرعت نسبتاً ثابتی را تحت بارهای متغیر حفظ کند، زیرا جریان میدان - و در نتیجه شار - تقریباً ثابت می ماند. اگر میدان به طور جداگانه برانگیخته شود، یک منبع DC اختصاصی در سراسر F1 و F2 وصل می شود، در حالی که برق اصلی به A1-A2 اعمال می شود و کنترل دقیق سرعت را از طریق تغییرات میدان ارائه می دهد. در برخی موارد، یک نمودار 4 سیم ممکن است نشان دهنده یک موتور آهنربای دائمی با رمزگذار یا ترمز باشد، که در آن دو سیم موتور را تغذیه می کنند و دو سیم دیگر سیگنال رمزگذار یا قدرت ترمز را حمل می کنند. صرف نظر از این، نمودار راهنمایی ضروری برای اتصال مناسب ارائه می دهد: معکوس کردن اتصالات آرمیچر یا میدان (اما نه هر دو) جهت چرخش را معکوس می کند. این نمودار همچنین نشان دهنده سیم سنج های صحیح برای جریان مورد انتظار است که یک ملاحظات ایمنی حیاتی است.
ملاحظات عملی برای سیم کشی و عملکرد موتور
هنگام کار از یک نمودار سیم کشی موتور dc ، شناسایی صحیح پایانه ها بسیار مهم است. با استفاده از یک مولتی متر، مدار آرمیچر معمولاً مقاومت کم (چند اهم یا کمتر) را نشان می دهد، در حالی که سیم پیچ میدان شنت مقاومت بسیار بالاتری را نشان می دهد (اغلب صدها اهم). نمودار ولتاژ تغذیه را مشخص می کند و بیش از حد آن می تواند باعث گرم شدن بیش از حد و خرابی عایق شود. موتوری که از یک کنترل کننده مدوله شده با عرض پالس (PWM) کار می کند به طور موثر ولتاژ متوسط را تغییر می دهد و معادله کنترل سرعت را پیاده سازی می کند. برای سیستمهای با راندمان بالا، سیمکشی برق باید تا حد امکان کوتاه باشد و سطح مقطع کافی داشته باشد تا تلفات I²R به حداقل برسد که کارایی کلی سیستم را کاهش میدهد. علاوه بر این، یک دیود فلای بک باید در سرتاسر پایانه های موتور در مدارهای درایو DC متصل شود تا در برابر افزایش ولتاژ ناشی از سیم پیچ آرمیچر القایی محافظت شود. با ادغام درک از فرمول راندمان موتور با سیم کشی صحیح و کنترل سرعت، کاربر می تواند یک سیستم موتور DC را برای عملکرد قابل اعتماد و کم مصرف در هر برنامه ای بهینه کند.
PREV:تفاوت بین موتور القایی و سنکرون: اصول و راهنمای گشتاور
بعدی:موتور سنکرون در مقابل موتور آسنکرون
بعدی:موتور سنکرون در مقابل موتور آسنکرون
علاقه مند به همکاری هستید یا سوالی دارید؟
محصولات مرتبط
بیایید با هم کار کنیم خوش آمدید!
-

-
 +86-15021943462
-
 اتاق 2326، طبقه 23، 2000 جاده ژونگشان شمالی ناحیه پوتوئو شانگهای، چین
به لیست پستی ما بپیوندید
دسته بندی محصولات
لینک های سریع
لینک های سریع